Todos los servicios

Ver todos →
Captura de la realidad y teledetección
Inteligencia artificial geoespacial
Geodesia y sistemas de referencia
Topografía de precisión y control de obras
GIS, datos y Levatek Cloud
BIM y gemelos digitales
Propiedad minera y catastro
Capacitación y consultoría técnica
Tecnología

Escáner terrestre y SLAM

Escaneo láser terrestre, estático y móvil

Dos formas de escanear desde el suelo: estático, desde posiciones fijas, o en movimiento, resolviendo la trayectoria sobre la marcha.

Definición

Dos métodos que se eligen por el tiempo disponible

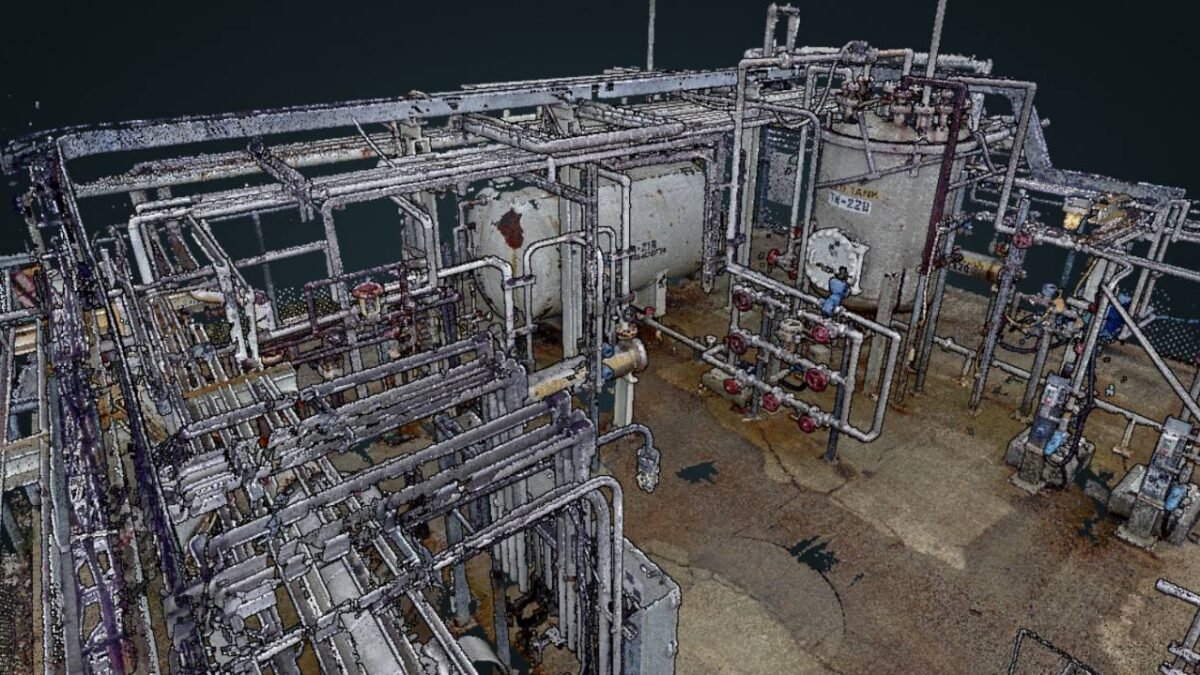
El escáner láser terrestre mide desde una posición fija: se estaciona, barre todo lo que alcanza y se cambia de punto. Cada estación se une después con las vecinas hasta formar una sola nube.

El escáner móvil, en cambio, registra mientras el operador camina. La posición se resuelve por SLAM, comparando lo que el sensor ve en cada instante con lo que vio un momento antes, sin necesidad de señal satelital.

La elección es un canje entre detalle y tiempo. El estático da la geometría más fina; el móvil cubre en una hora lo que al otro le tomaría un día. En muchos proyectos se combinan: móvil para el conjunto, estático donde hace falta el detalle.
Escáner terrestre y SLAM
Principio de funcionamiento

De la estación a la nube unida

Ninguno de los dos conoce su posición absoluta: ambos miden en su propio sistema local y se amarran después a los puntos de control del proyecto.

diagrama de funcionamiento: cargarlo en el panel «Tecnología › Funcionamiento › Diagrama»
Escaneo estático por estaciones y recorrido continuo por SLAM, con los puntos de amarre comunes.
  1. 01

    Plan de cobertura

    Se define qué hay que ver y desde dónde, porque el láser no atraviesa: lo que queda a la sombra de una estructura no se mide.

  2. 02

    Captura

    El estático barre desde cada estación; el móvil registra de forma continua a lo largo del recorrido.

  3. 03

    Registro

    Las estaciones se unen entre sí, o la trayectoria se optimiza, hasta que el conjunto cierra dentro de la tolerancia acordada.

  4. 04

    Amarre y entrega

    La nube se lleva al sistema de coordenadas del proyecto con los puntos medidos en terreno, y se filtra el ruido.

Parámetros

De qué depende el resultado

Lo que más pesa no es el equipo, sino el plan: desde dónde se mira y cómo cierra el recorrido.

ParámetroDe qué dependeEfecto
Precisión del conjunto La geometría del recorrido y los puntos de cierre Un recorrido abierto acumula error; uno cerrado se puede compensar
Detalle capturado La resolución de escaneo y la distancia al objeto Más resolución es más detalle y más tiempo por estación
Zonas de sombra El número y la posición de las estaciones Lo que queda oculto tras una estructura no se mide: se resuelve con más estaciones, no en gabinete
Amarre al proyecto Los puntos de control medidos fuera del recinto Sin ellos la nube es coherente, pero vive en su propio sistema de coordenadas
Criterio de uso

Cuándo conviene y cuándo no

Conviene cuando

  • El levantamiento es en interiores, túneles o plantas, donde el drone no entra.
  • Se necesita medir sobre el modelo con detalle fino: piping, estructuras, fachadas.
  • Hay que documentar el estado real construido antes de una intervención.
  • El acceso es puntual y acotado, y el vuelo no se justifica.

No conviene cuando

  • El área es extensa y abierta: desde el aire se cubre en una fracción del tiempo.
  • Hay vegetación densa de por medio; el escáner terrestre no la atraviesa mejor que la vista.
  • Se necesita cobertura de terreno natural a gran escala.
  • El objeto se mueve o cambia durante la captura.
Comparación

Frente a los métodos alternativos

La pregunta que separa a este método de los aéreos es simple: ¿hay techo de por medio, o hay que medir algo vertical con detalle?

MétodoCuándo se prefiereSu límite
LiDAR UAV Áreas extensas, y terreno bajo vegetación Menor detalle en elementos verticales, y no entra bajo techo
Fotogrametría RPAS Cuando además se necesita la imagen del sitio Depende de la luz y tampoco entra en interiores
GNSS y geodesia Para dar el marco al que se amarra todo lo escaneado No levanta geometría: entrega puntos

Referencias y lecturas

  • E57 — Formato de intercambio de datos 3D Estándar abierto para nubes de puntos e imágenes asociadas.
  • ISO 19157 — Calidad de la información geográfica Marco para declarar la calidad posicional del producto entregado.
  • SIRGAS Marco de referencia al que se amarra la nube.

¿Necesita medir lo que ya está construido?

Cuéntenos qué hay que documentar y con qué tolerancia. Definimos si conviene estático, móvil o una combinación de los dos.

Hacer una consulta Escribir por correo