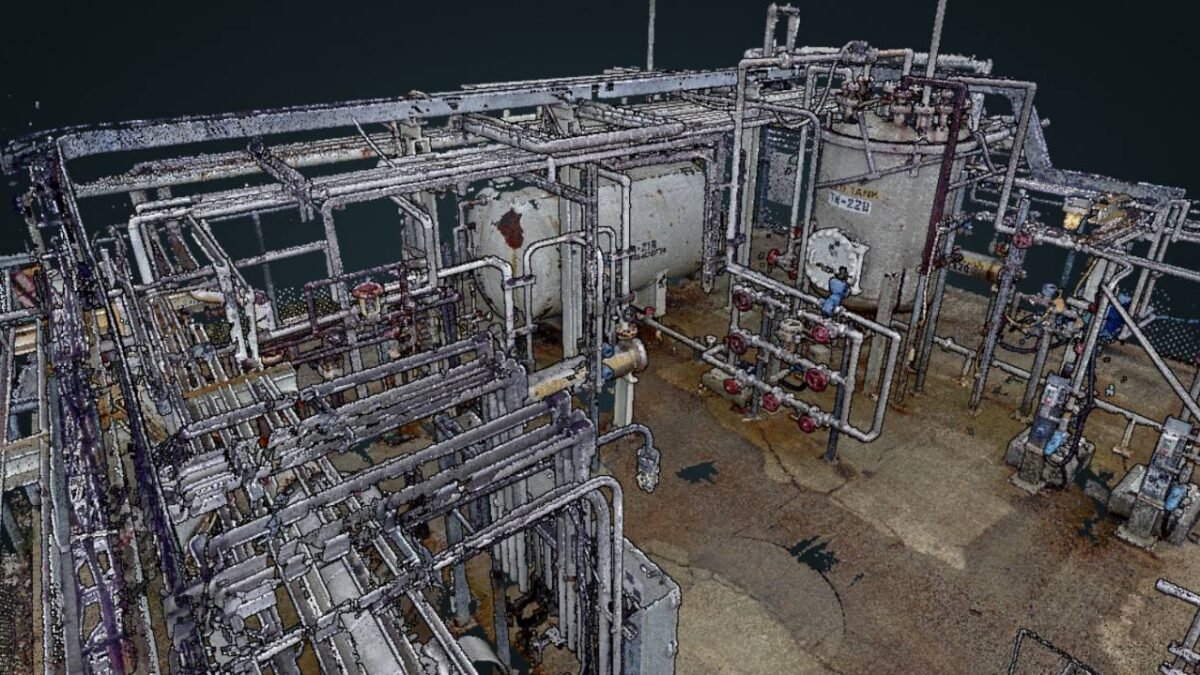
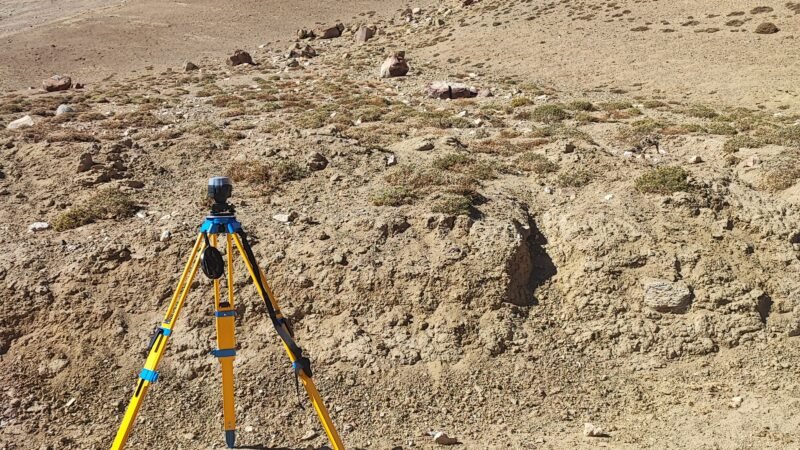
El escáner láser terrestre mide desde una posición fija: se estaciona, barre todo lo que alcanza y se cambia de punto. Cada estación se une después con las vecinas hasta formar una sola nube.
El escáner móvil, en cambio, registra mientras el operador camina. La posición se resuelve por SLAM, comparando lo que el sensor ve en cada instante con lo que vio un momento antes, sin necesidad de señal satelital.
La elección es un canje entre detalle y tiempo. El estático da la geometría más fina; el móvil cubre en una hora lo que al otro le tomaría un día. En muchos proyectos se combinan: móvil para el conjunto, estático donde hace falta el detalle.